
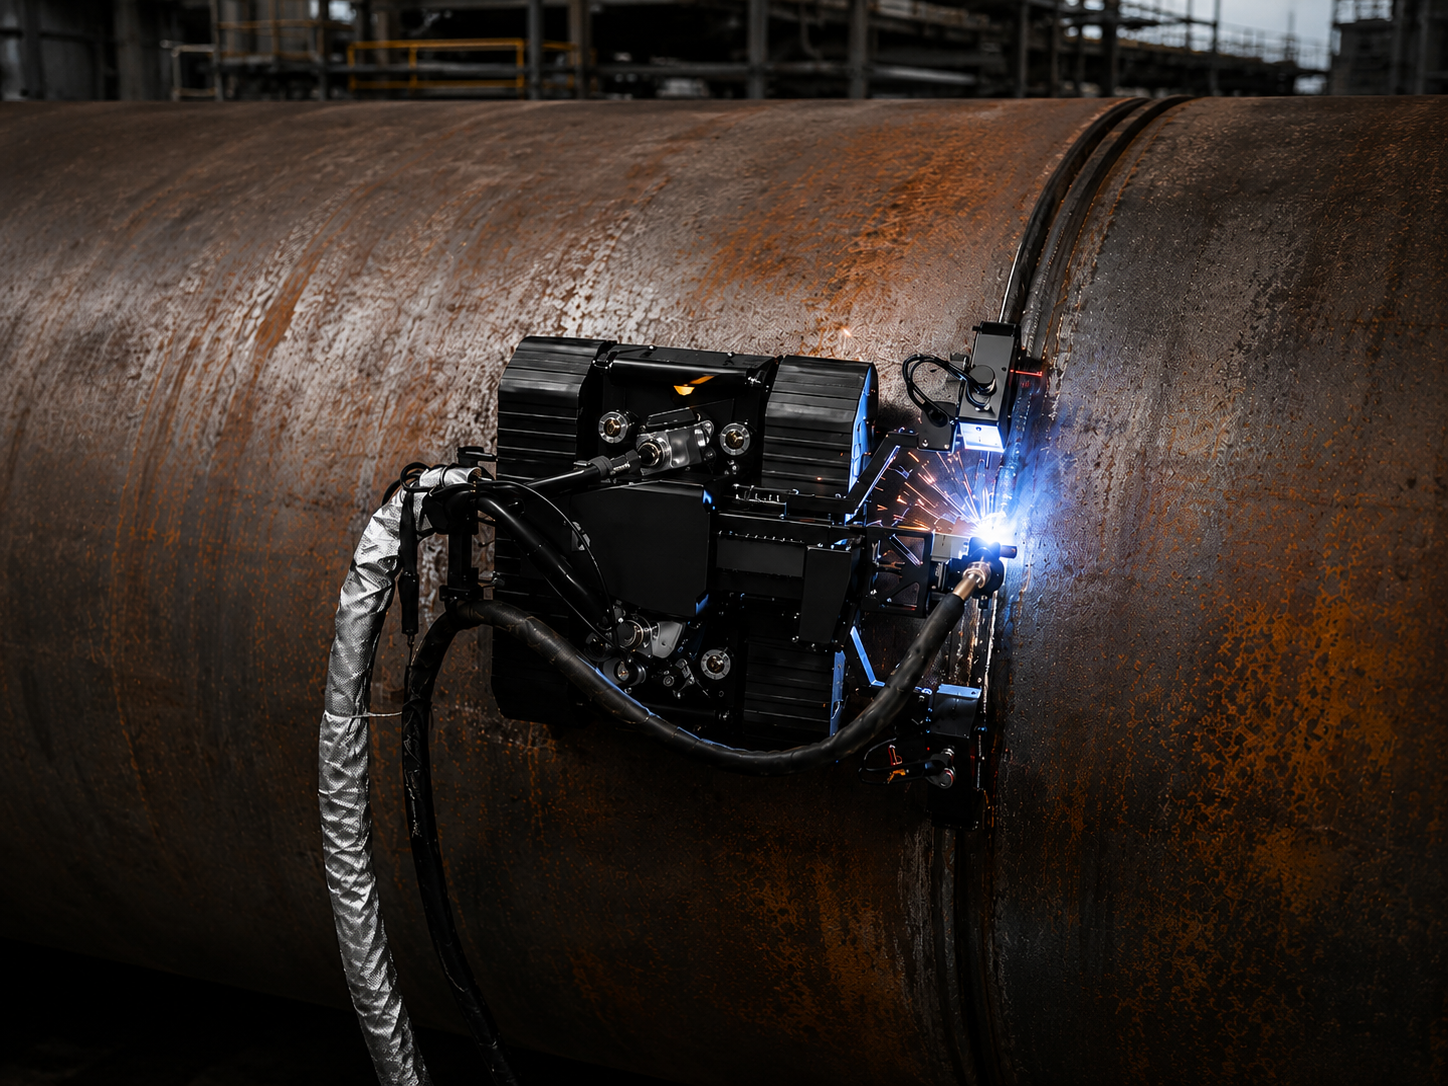
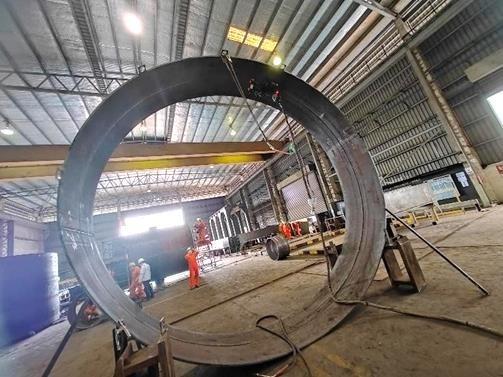
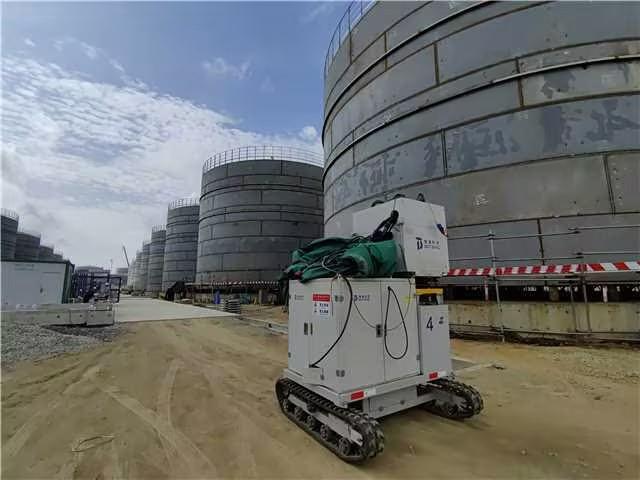
Автоматические безрельсовые сварочные роботы для сварки резервуаров, труб и крупногабаритных металлоконструкций. Система самостоятельно перемещается по поверхности изделия, отслеживает положение шва и корректирует траекторию сварки в реальном времени, обеспечивая стабильное качество при работе в различных пространственных положениях.
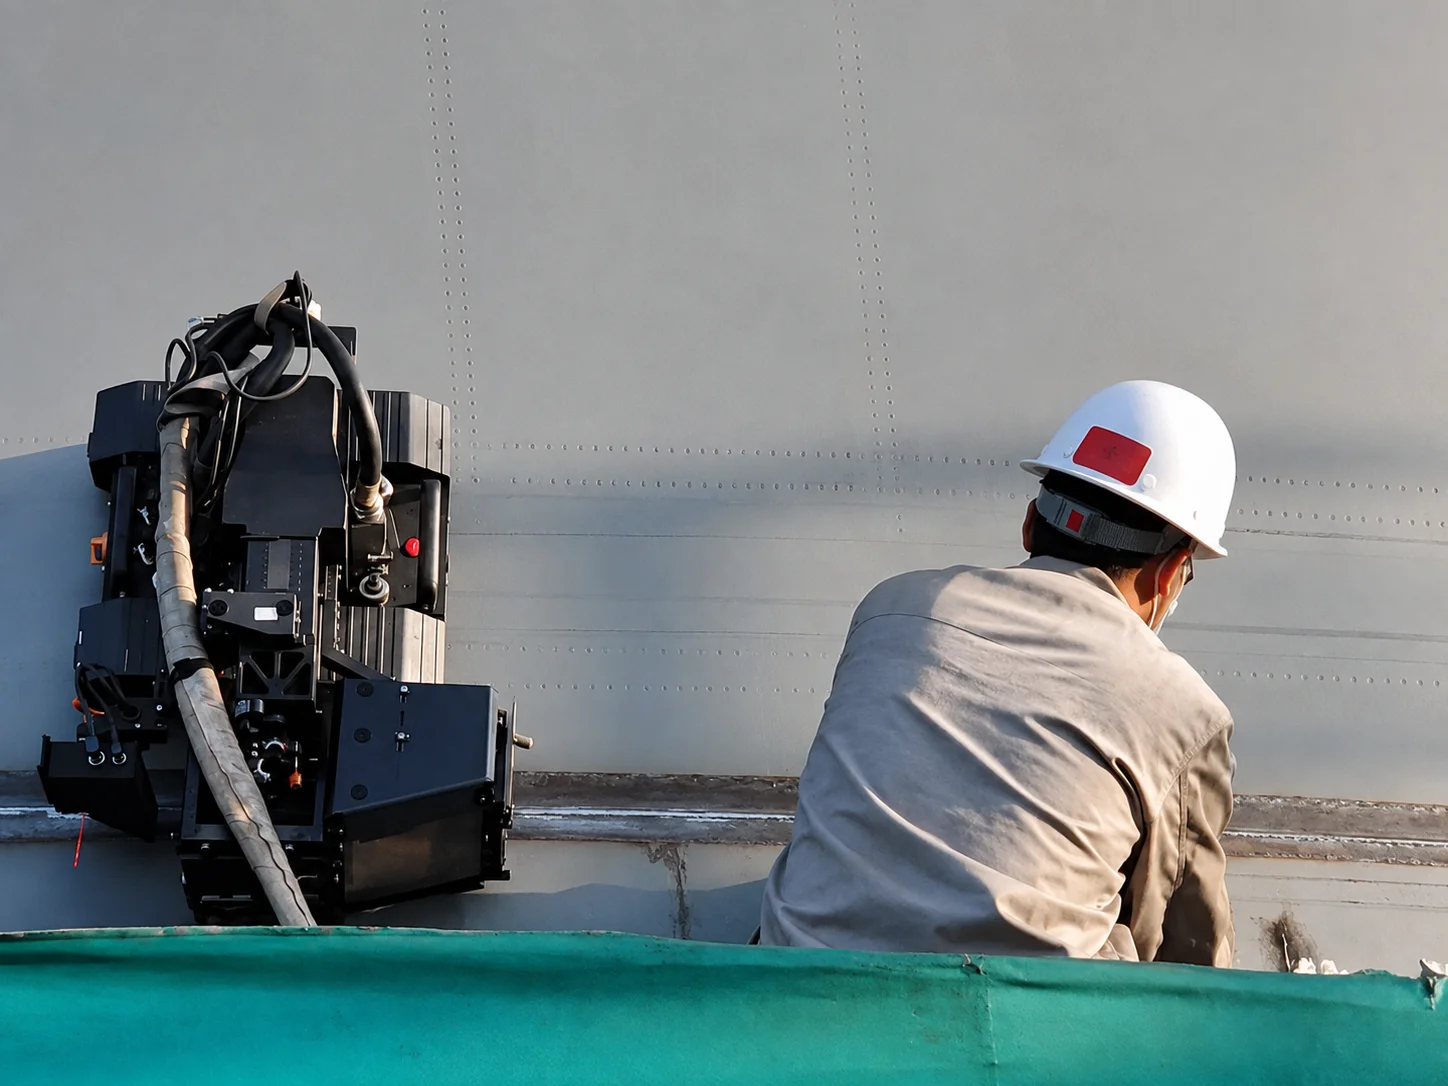
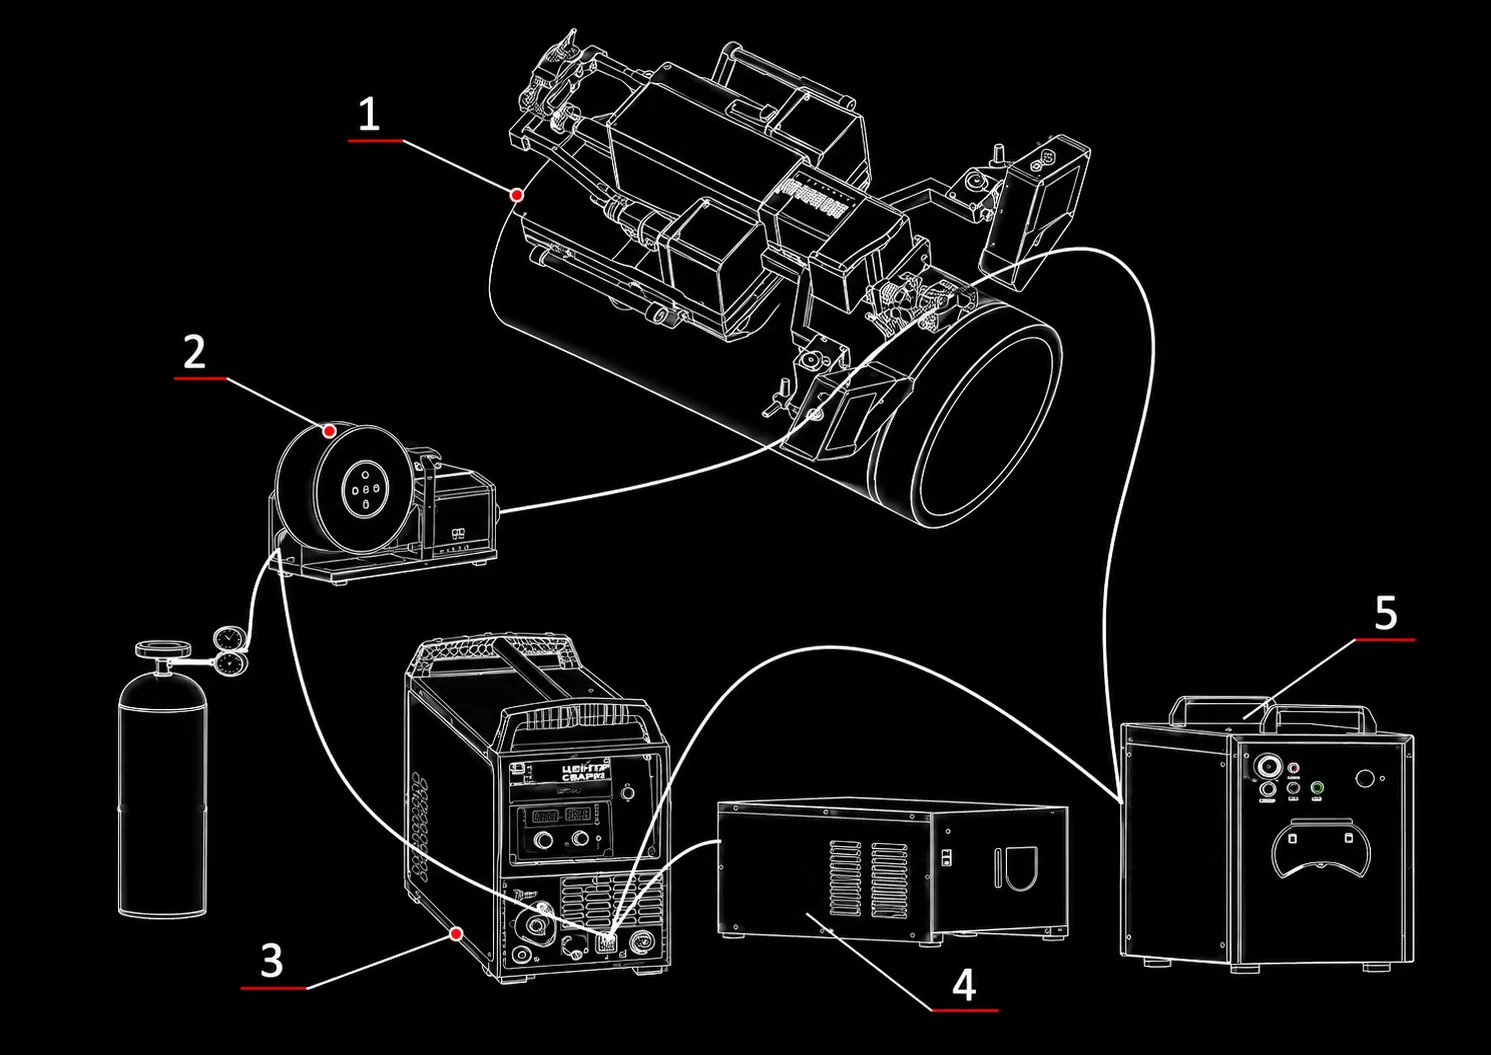
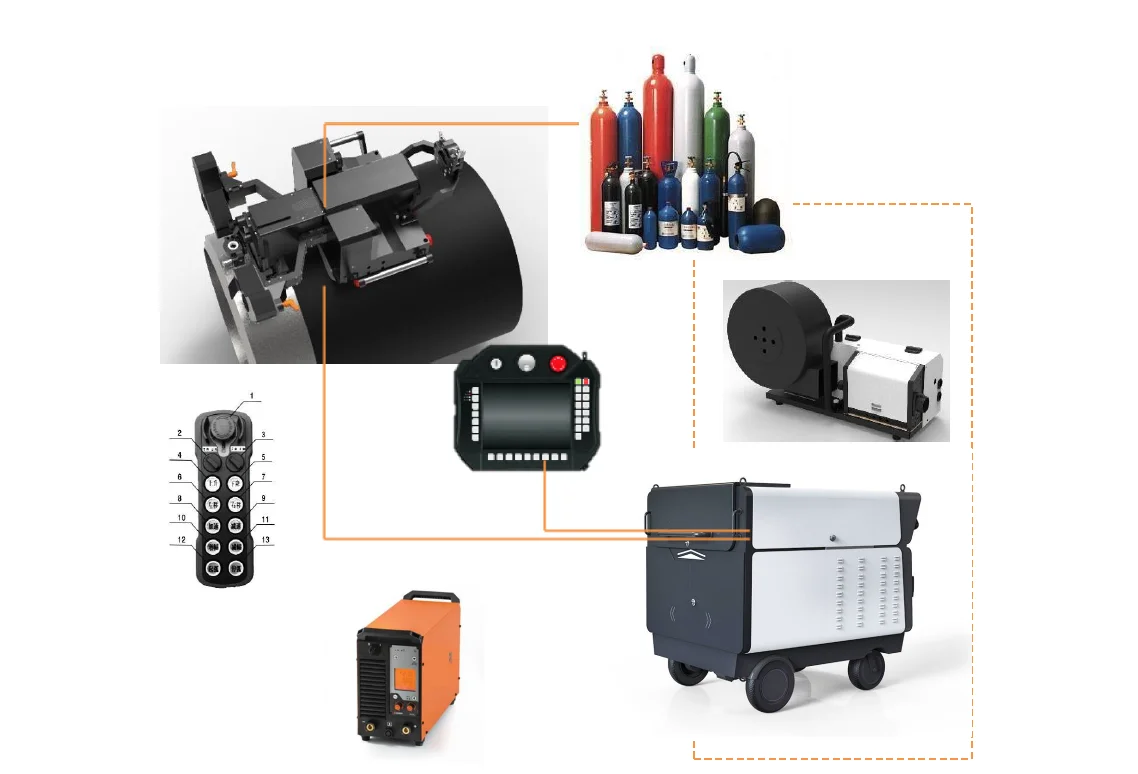
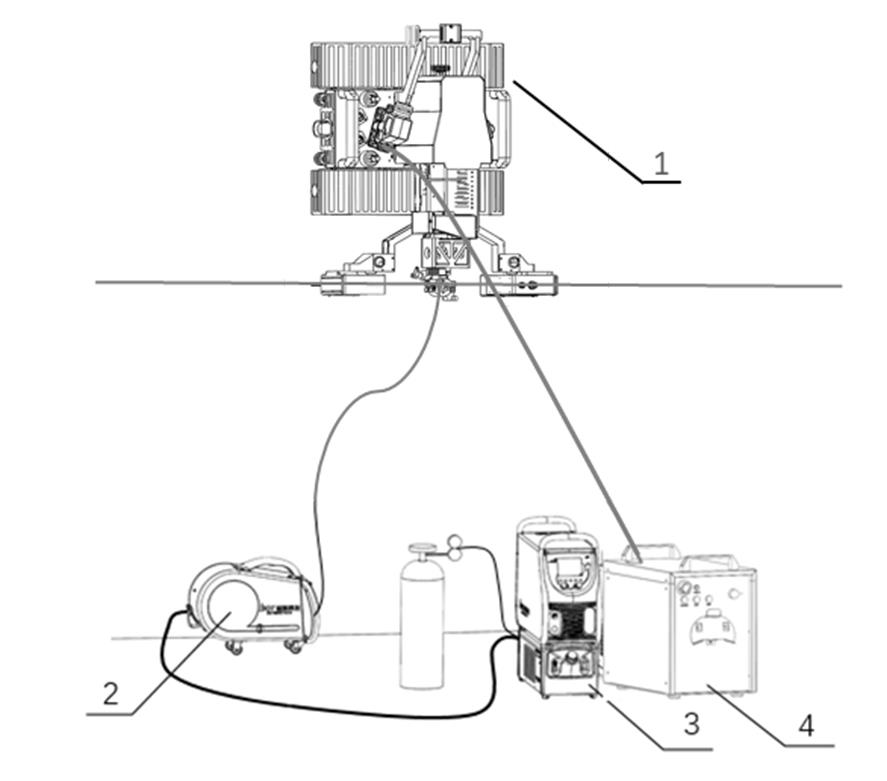
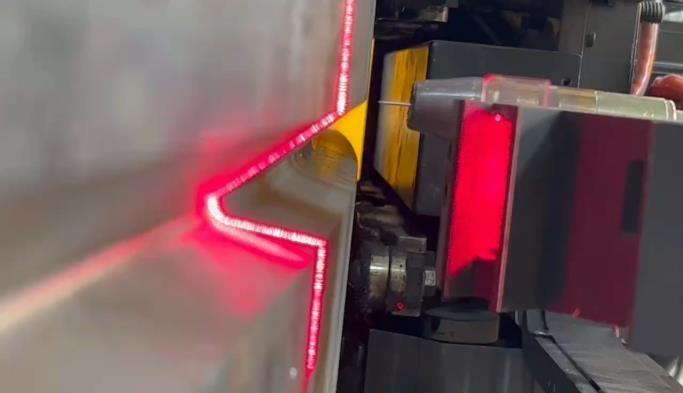
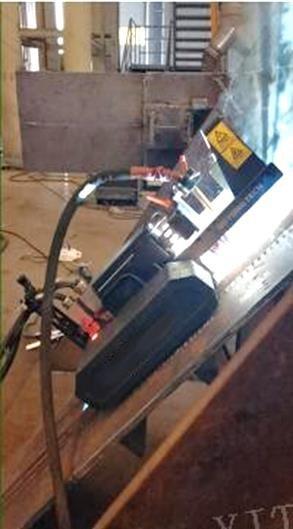
Безрельсовый самоходный всепозиционный сварочный робот – это автономный всепозиционный сварочный робот, распознающий швы, который состоит из корпуса самоходного робота, электрического шкафа управления, лазерной системы отслеживания швов и сварочной нагрузки. Данный продукт удовлетворяет потребности в автоматизированной сварке ферромагнитных материалов и заполняет пробел в применении технологии лазерного слежения в области сварочной техники.
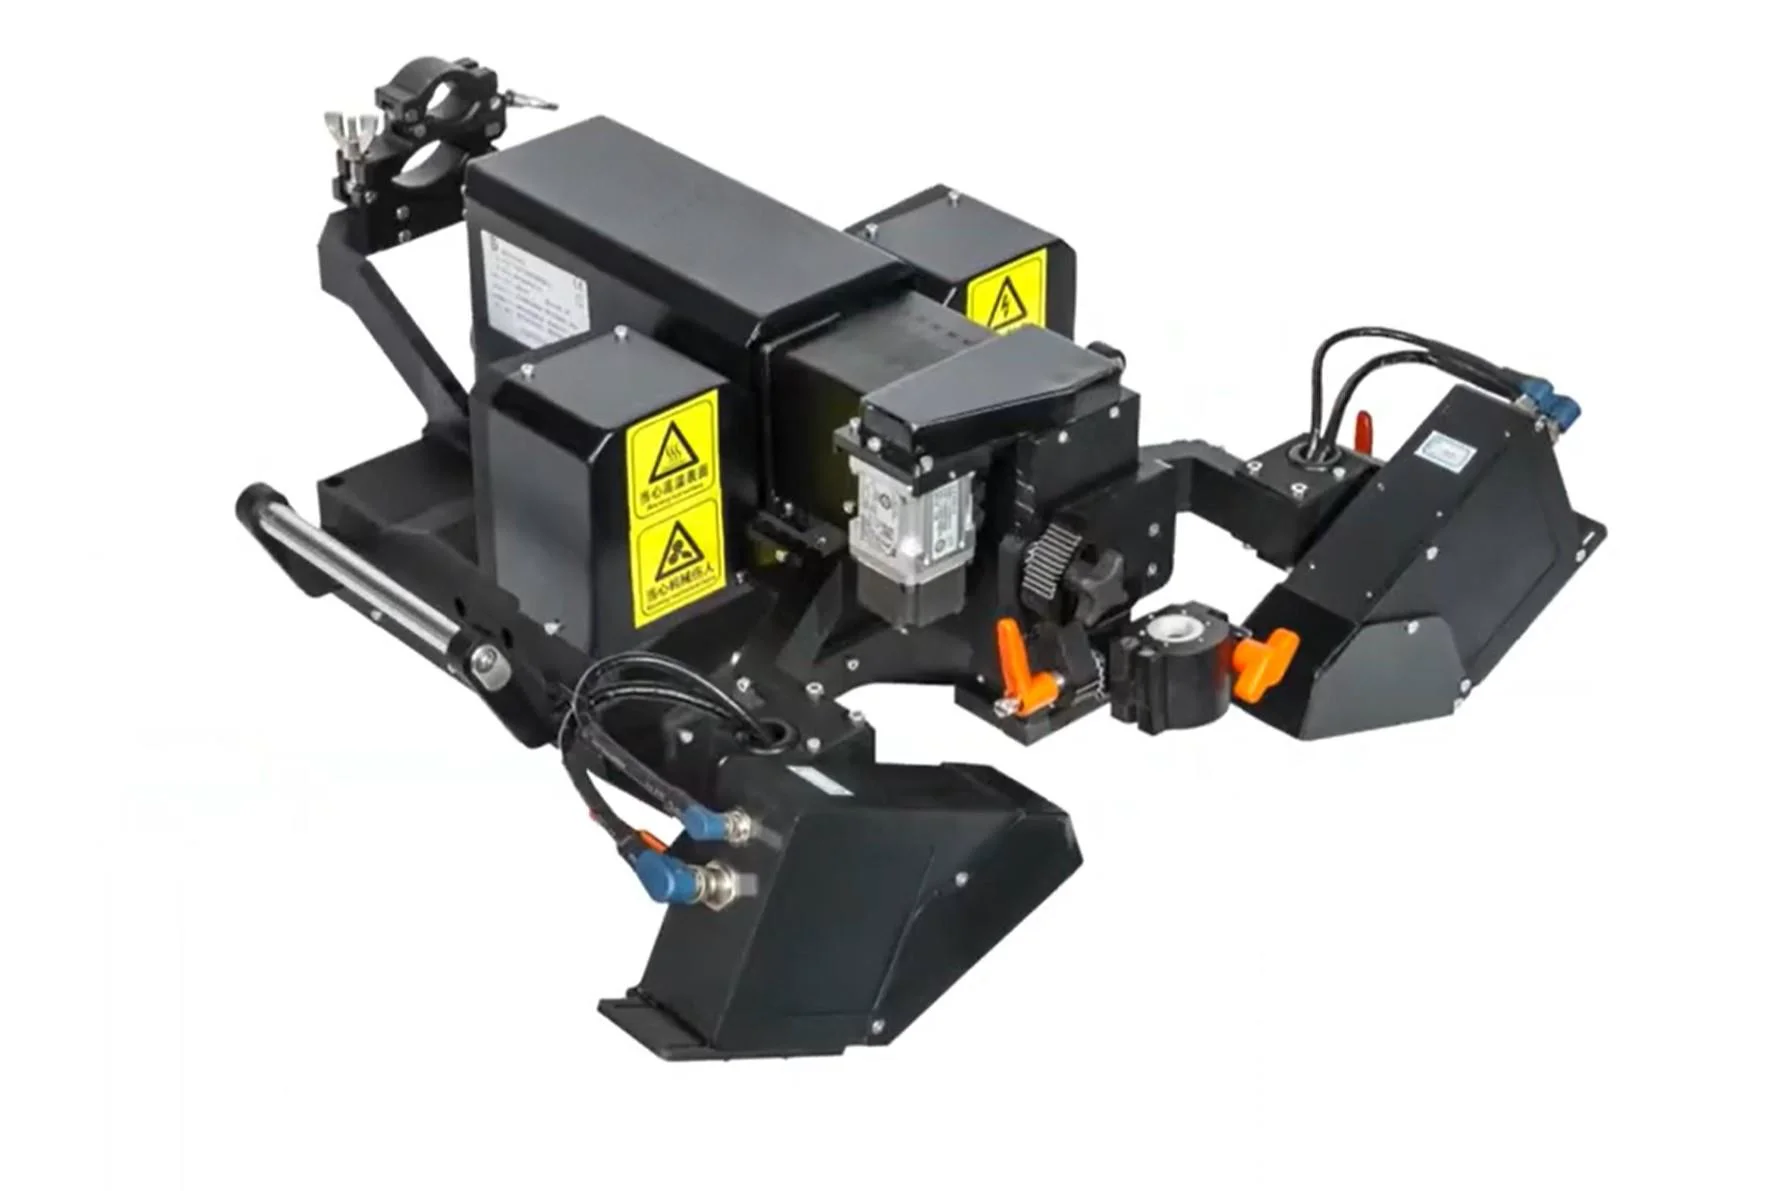
Безрельсовый самоходный всепозиционный сварочный робот – это автономный всепозиционный сварочный робот, распознающий швы, который состоит из корпуса самоходного робота, электрического шкафа управления, лазерной системы отслеживания швов и сварочной нагрузки. Данный продукт удовлетворяет потребности в автоматизированной сварке ферромагнитных материалов и заполняет пробел в применении технологии лазерного слежения в области сварочной техники.
SMP-WTP20-121 выполняет сварку от точки А до точки Z, затем возвращается к точке А и снова выполняет сварку к точке Z, пока не будут завершены все слои. BOT-WTP20-121 может автоматически рассчитать количество слоев, глубину канавки, определить точную точку, где заканчивается и начинается канавка, продолжить сварку в точке, где сварка была остановлена.
Портативный дизайн: легкий и небольшого размера;
Простота эксплуатации: не требуются направляющие; удобный интерфейс; для того, чтобы научится управлять роботом, требуется всего три дня обучения;
Автоматическая регулировка под паз: полностью автоматическая регулировка под паз в соответствии с изменениями зазоров паза, разницы толщины сварки и др.;
Автоматическая регулировка сварного шва: сварочная горелка обладает функцией автоматической регулировки в вертикальном направлении, что идеально подходит для автоматической настройки точечной варки. Горелка также оснащена функцией вызова параметров в режиме реального времени;
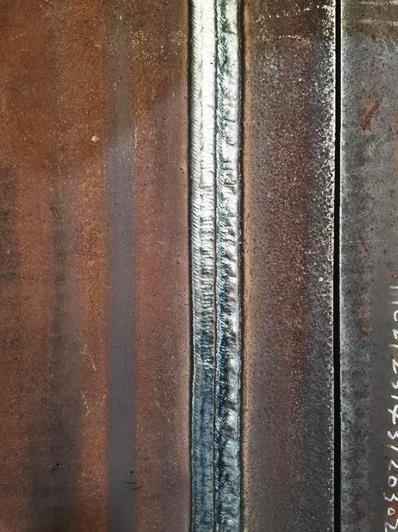
Широкий диапазон сварки: отвечает требованиями автоматической сварки труб различного диаметра, характеризуется высоким качеством сварки и привлекательным внешним видом;
Высокая степень точности отслеживания: точность отслеживания сварного шва ± 0.2мм;
Высокая степень надежности: низкая частота отказов, среднее время безотказной работы ≥ 1000 часов;
Простота обслуживания: модульная конструкция, экономия затрат и времени на обслуживание;
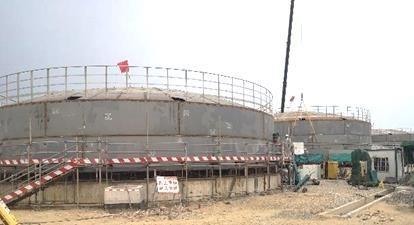
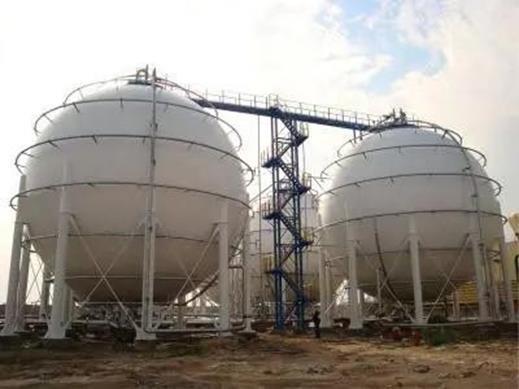
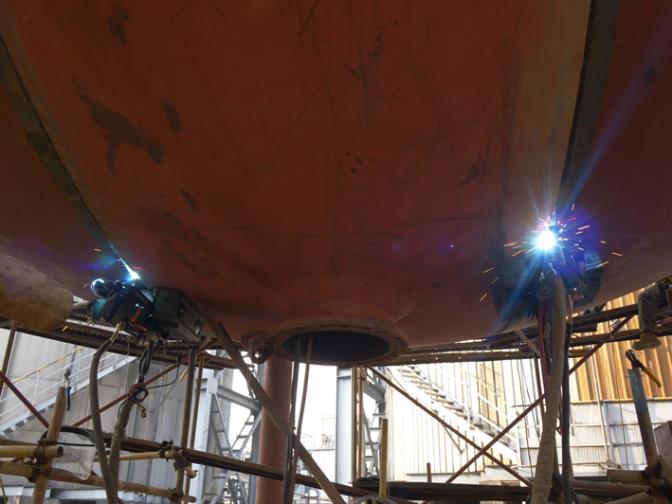
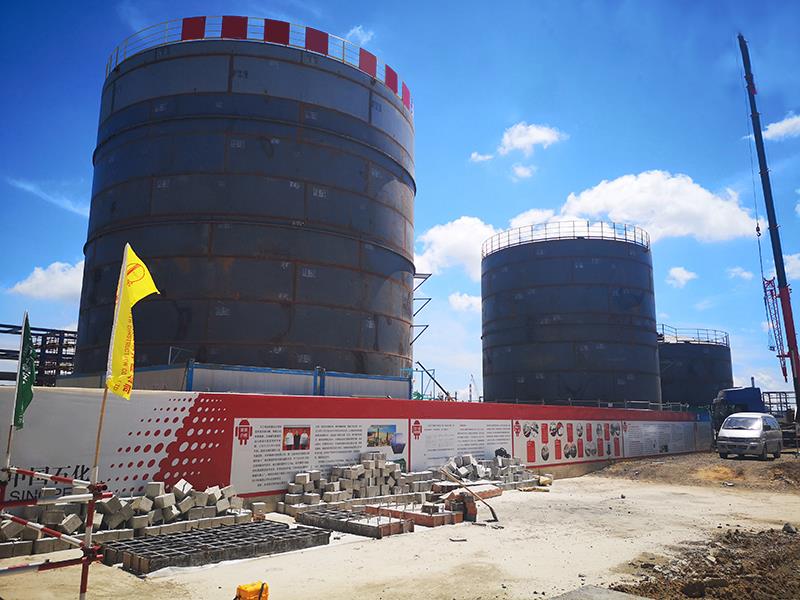
SMP-WTP20-121 может использоваться для автоматической сварки крупных конструкций или сварки в узких пространствах в таких областях, как нефть и газ, химическая промышленность, атомная энергетика, теплоэнергетика и трубопроводы большой протяженности.
Один оператор может контролировать от 2 до 4 сварочных роботов одновременно
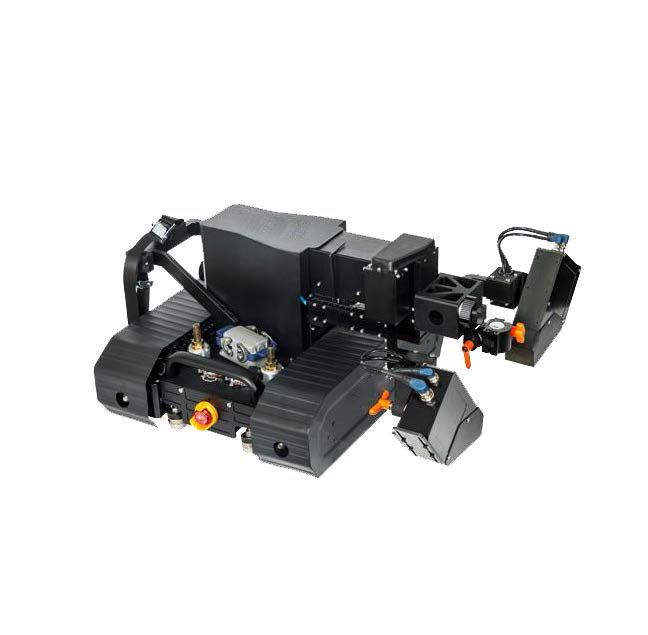
Бесконтактный, безрельсовый всепозиционный гусеничный сварочный робот:
Безрельсовый самоходный всепозиционный сварочный робот – это автономный всепозиционный сварочный робот, распознающий швы, который состоит из корпуса самоходного робота, электрического шкафа управления, лазерной системы отслеживания швов и сварочной нагрузки. Данный продукт удовлетворяет потребности в автоматизированной сварке ферромагнитных материалов и заполняет пробел в применении технологии лазерного слежения в области сварочной техники.
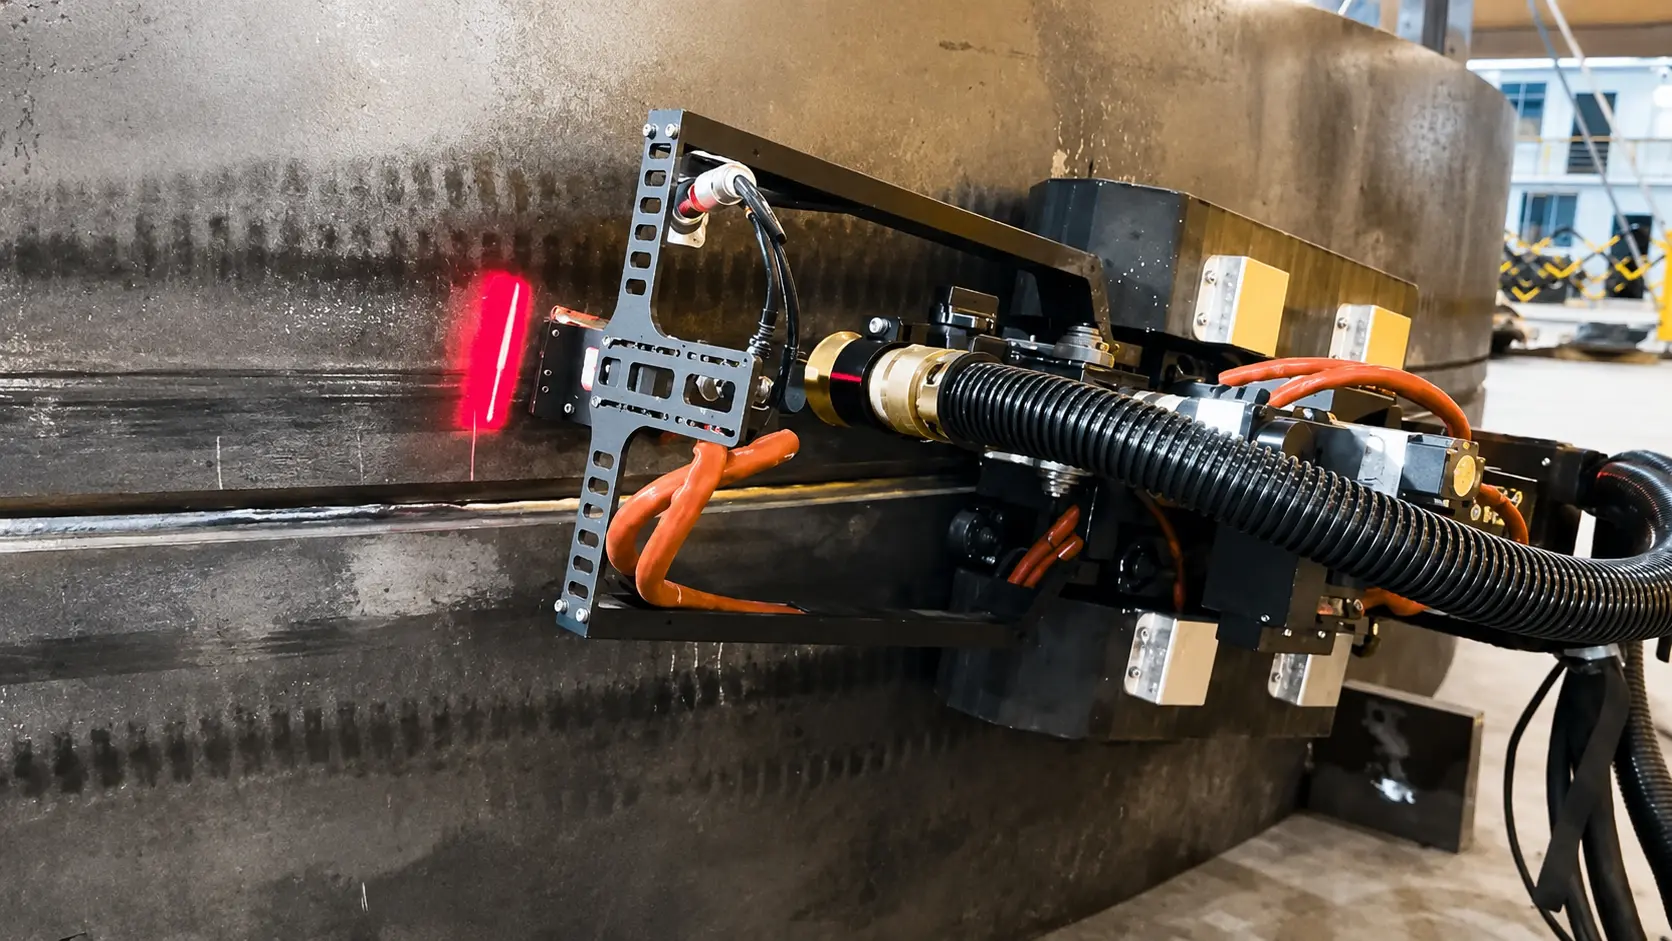
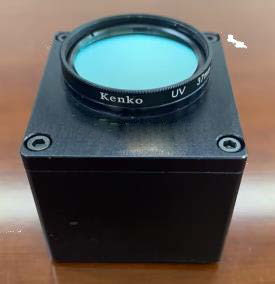
Мультисенсорный роботизированный процесс сварки объединяет технологии технического зрения, 3D-сканирования и автоматического управления движением сварочной горелки, обеспечивая контроль геометрии соединения, анализ сварочной ванны и переноса металла, корректировку траектории в реальном времени, а также автоматизированное выполнение последовательных проходов при многослойной сварке.
система непрерывно контролирует фактическое положение сварного соединения и корректирует траекторию горелки относительно оси шва. Это позволяет компенсировать отклонения геометрии деталей, неточности сборки, коробление и смещение кромок в процессе нагрева.
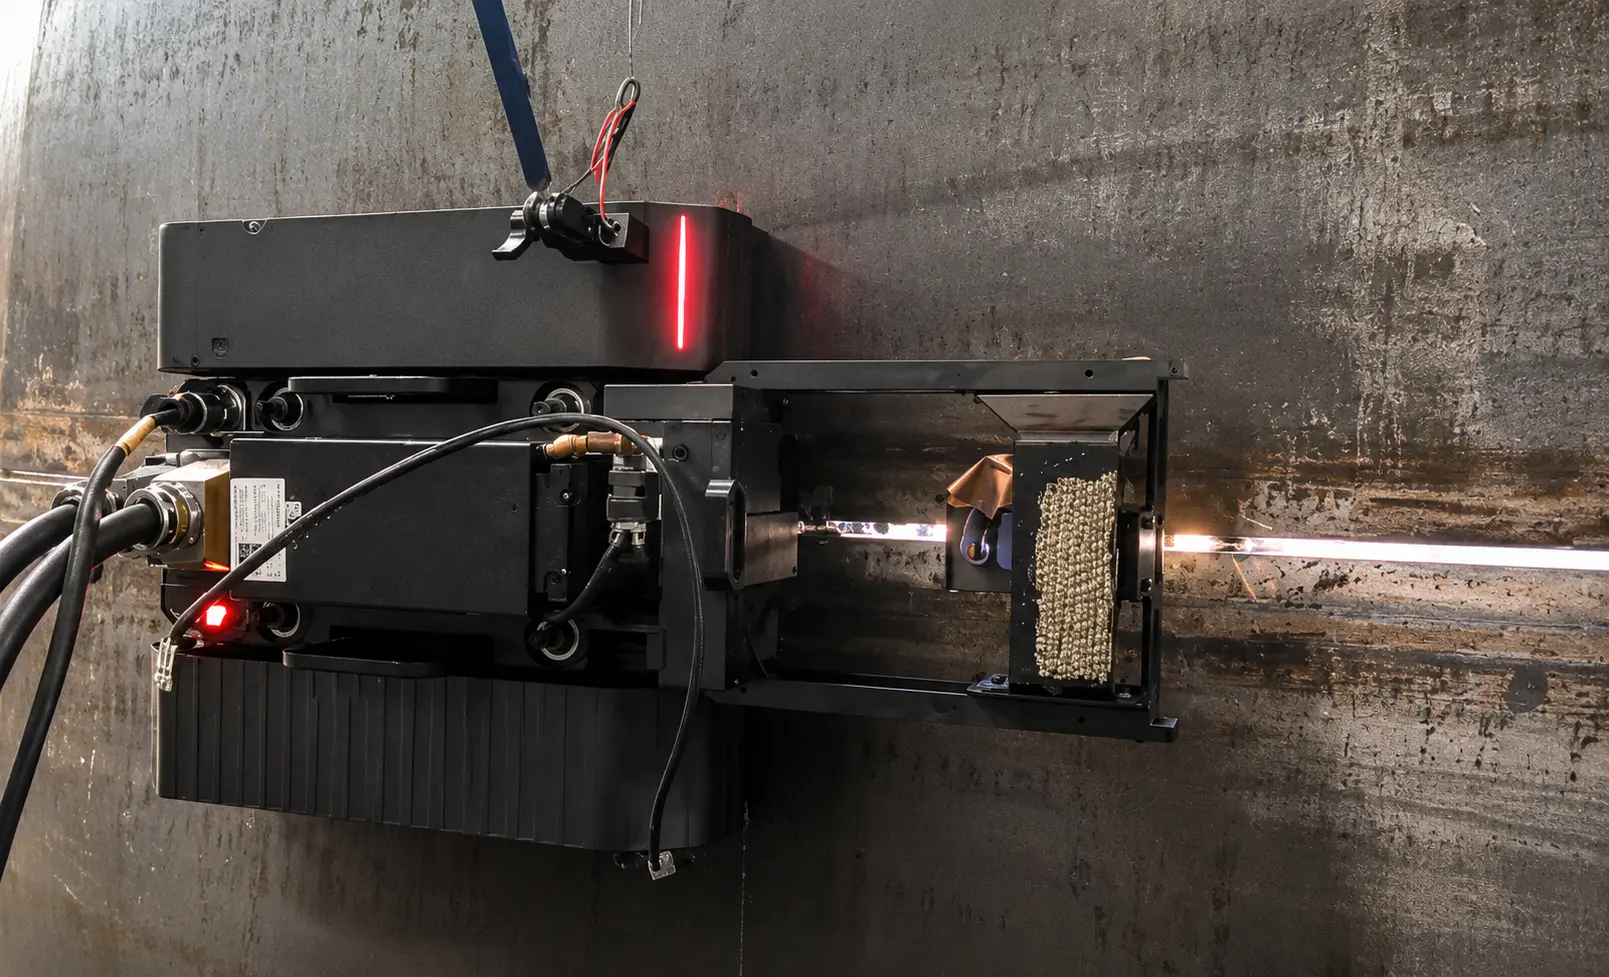
после завершения прохода робот автоматически возвращается в исходную точку начала сварки по заданной траектории. Это обеспечивает стабильное формирование последующих слоёв многопроходного шва и сокращает время на ручное перепозиционирование оборудования.
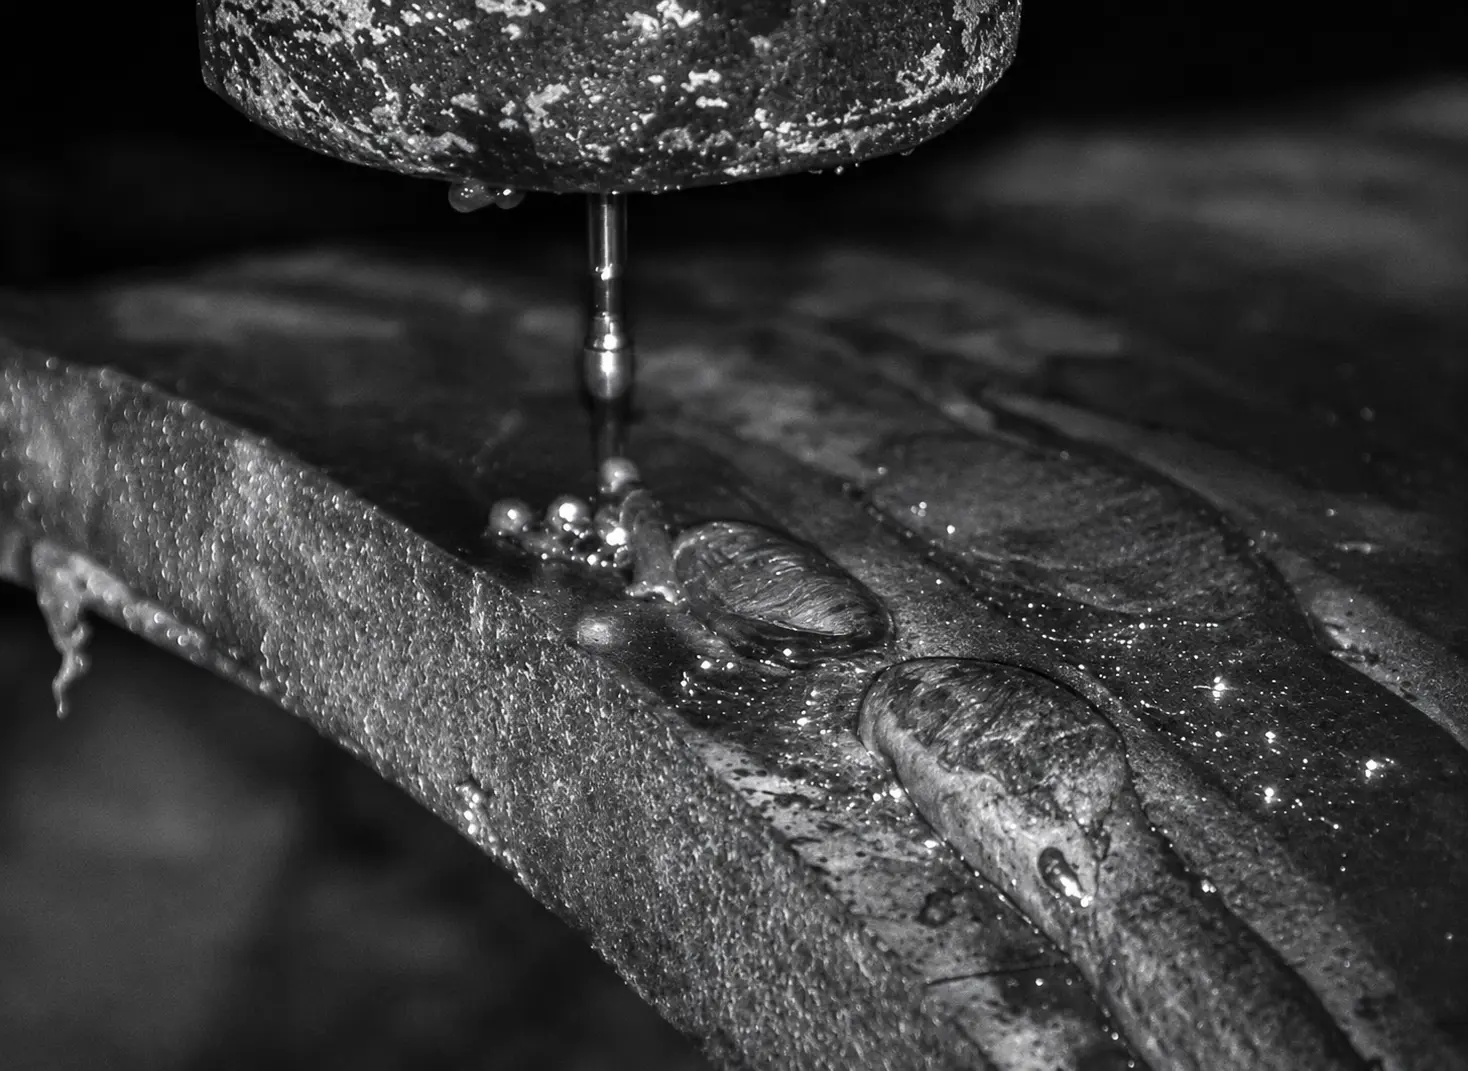
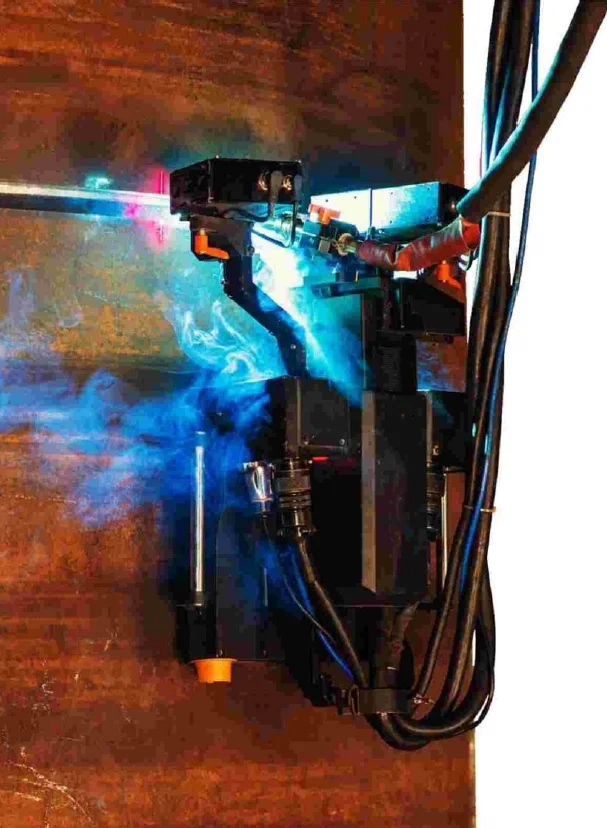
система технического зрения анализирует процесс переноса электродного металла в сварочную ванну в реальном времени. Контроль характера переноса капель позволяет оценивать стабильность дуги, выявлять отклонения процесса и поддерживать оптимальные режимы сварки.
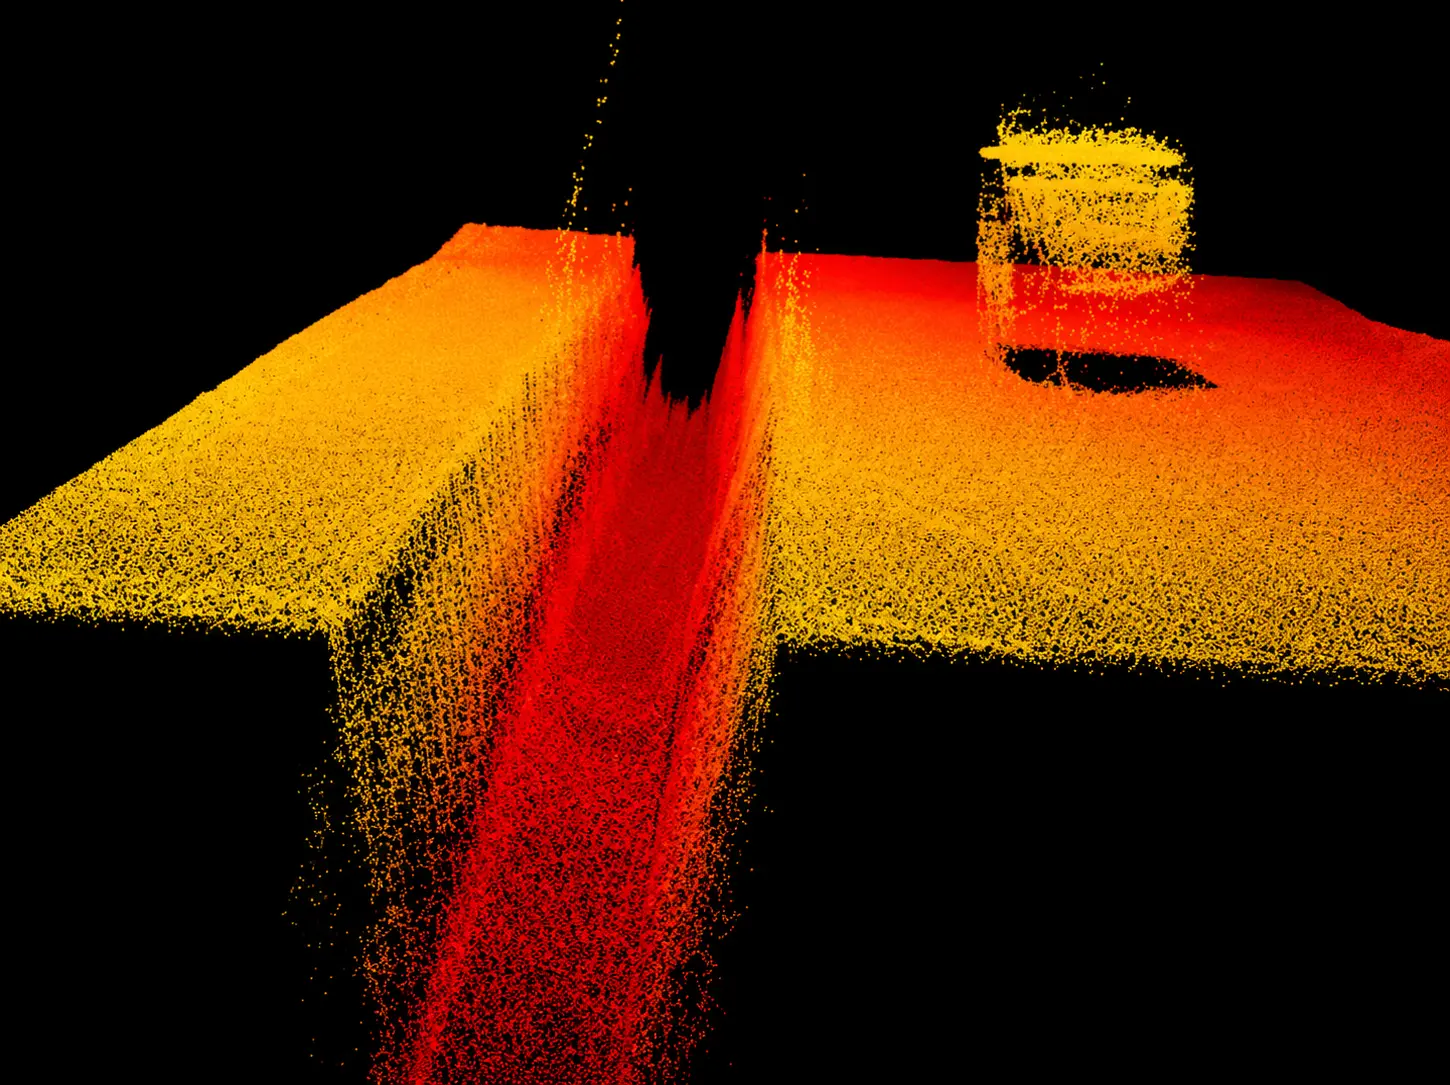
данные оптических и лазерных датчиков используются для построения актуальной пространственной модели зоны сварки непосредственно во время работы. Система определяет положение деталей, конфигурацию соединения и изменения геометрии, возникающие по мере выполнения сварки.
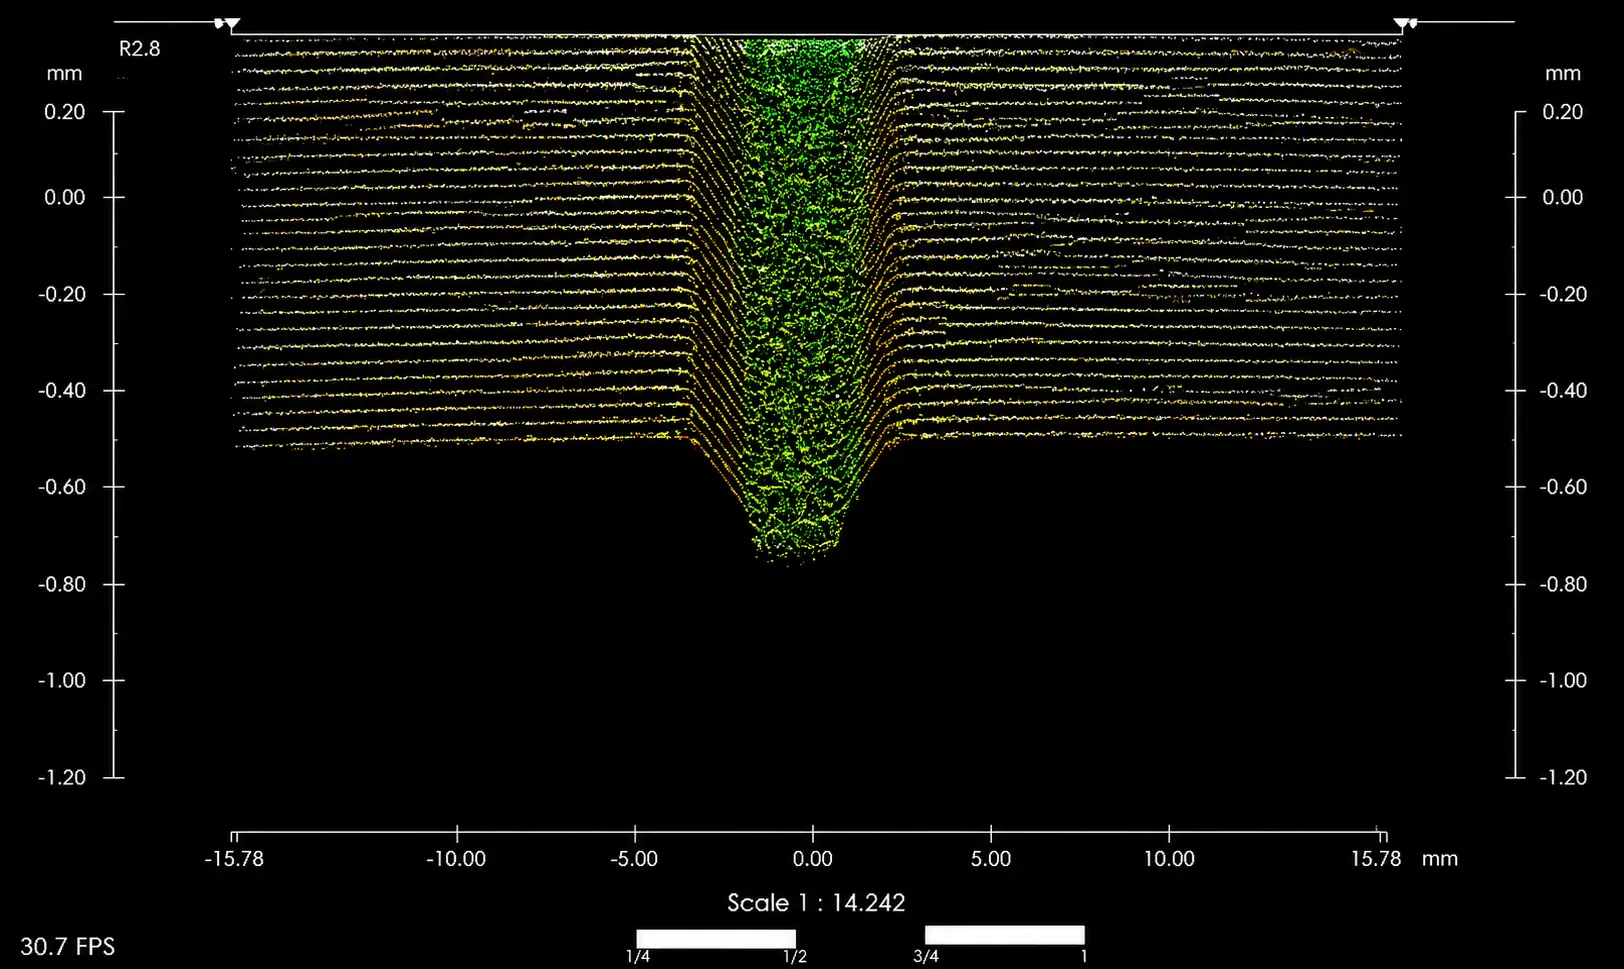
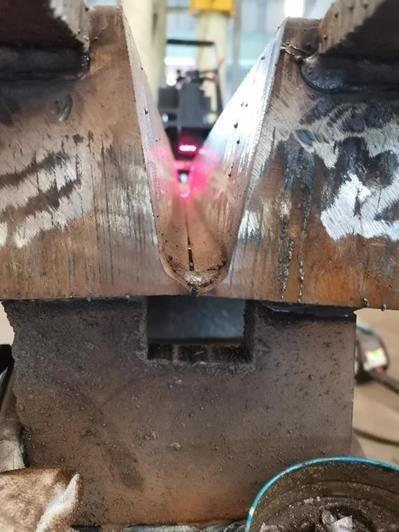
система формирует трёхмерный профиль разделки кромок и автоматически оценивает ширину зазора, глубину разделки, положение стенок и ранее выполненных валиков. На основании этих данных корректируются положение горелки, траектория и параметры заполнения разделки для каждого последующего прохода.
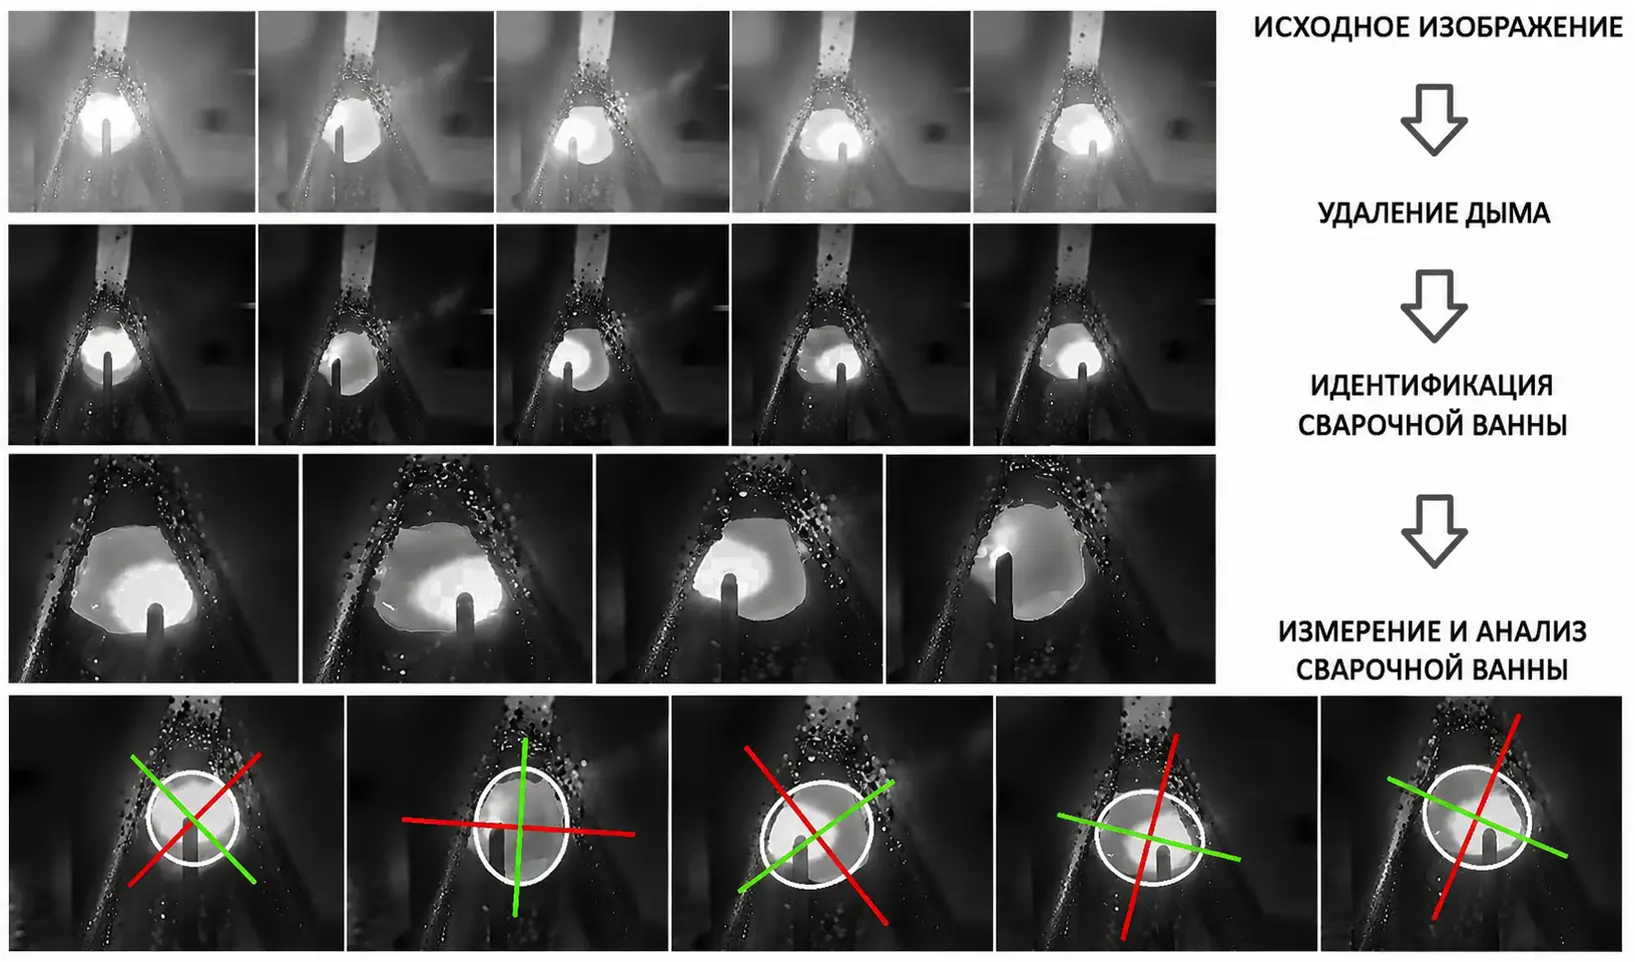
Четкое наблюдение морфологической информации, информации о местоположении сварочной проволоки, состоянии сварочной дуги и расплавленной ванны во время сварки достигается за счет улучшения изображения и снижения уровня шума на изображении.
Морфологический состав металла включает полную информацию об исследуемом материале: от электронного строения отдельных атомов до дефектов поверхности, видимых невооружённым глазом.
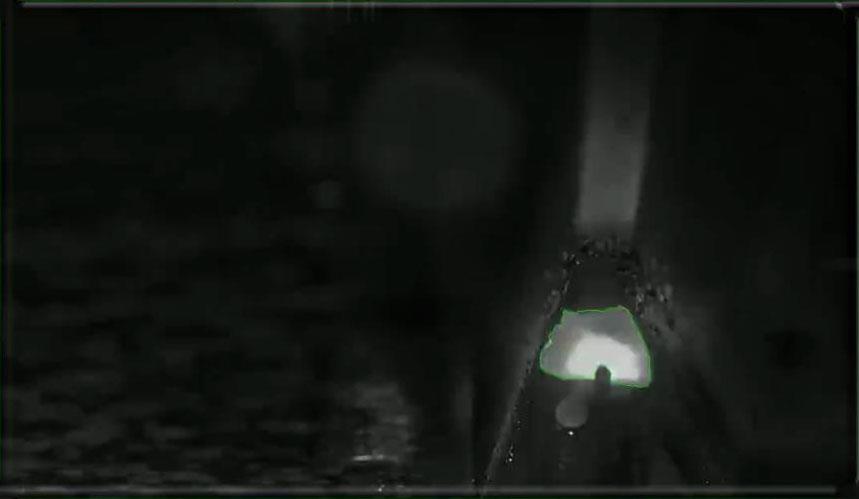
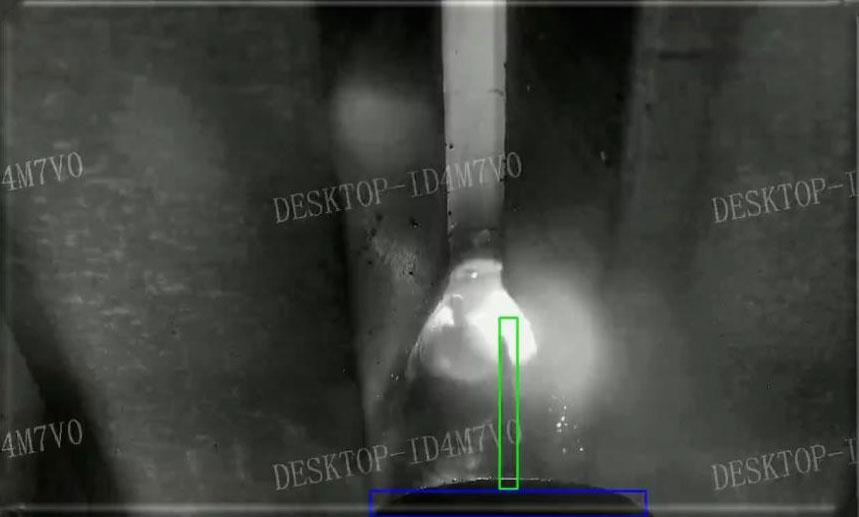
При многослойной многоканальной сварке сварочная горелка динамически настраивается на оптимальное положение сварки в реальном времени в соответствии с 3D визуальной обратной связью реальной формы канавки.
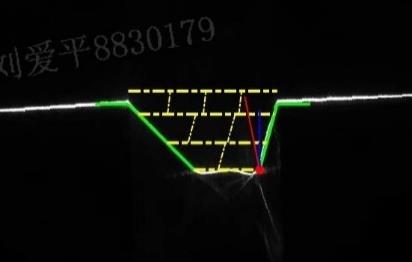
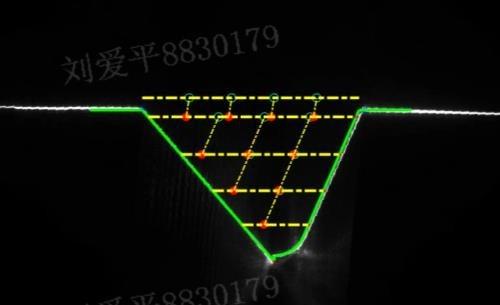
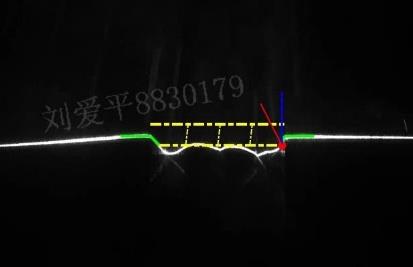
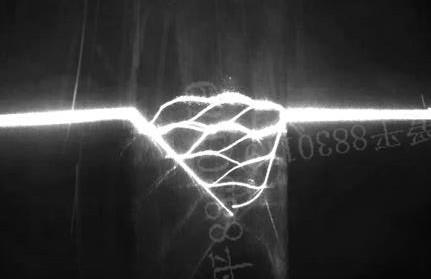
Автоматический сварочный робот сканирует форму канавки разделки и рассчитывает оптимальное положение сварочной горелки на каждом миллиметре сварочного пути, слой за слоем.
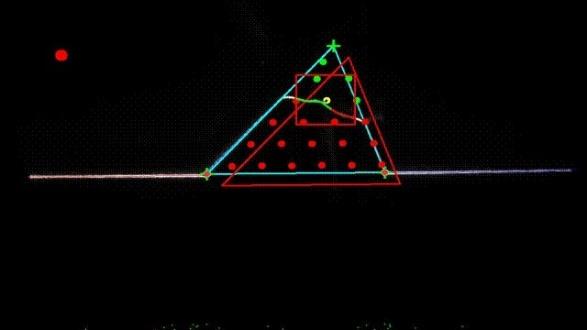
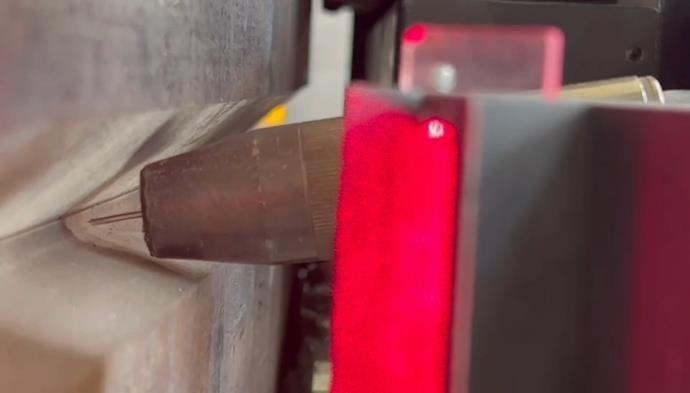
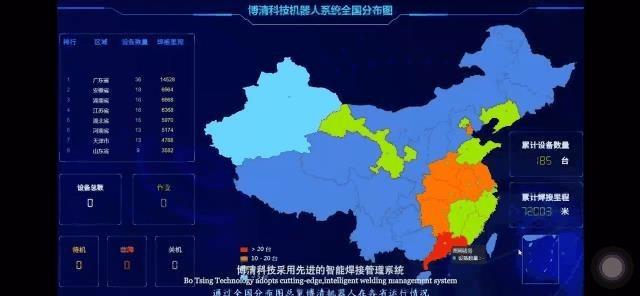
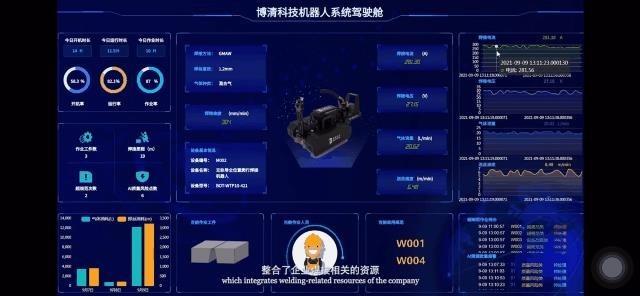
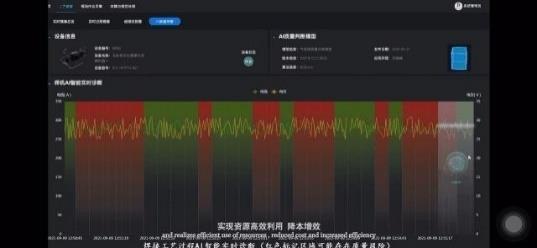
Обратная связь в режиме реального времени о состоянии и неисправностях робота на месте, а также реализация сбора, передачи и хранения данных о процессе сварки робота; на основе множества проектов и большого объема данных формируются эффективные методы адаптивного анализа технологии роботизированной сварки и развития искусственного интеллекта.
Материал Q235C Толщина 6~16мм
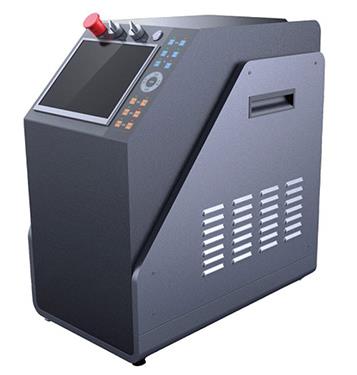
Шкаф управления роботизированной сваркой имеет модульную конструкцию, металлический корпус и панель управления с сенсорным экраном. Высокопроизводительный центральный процессор оснащен многопроцессорной системой, которая обеспечивает высокоскоростную синхронную работу гусеничного механизма и привода. Шкаф управления оснащен сервоконтроллером. Привод и управление каждой осью подключены к ЦП через физический интерфейс. Шкаф управления разработан с множеством интерфейсов для подключения к различным типам промышленного оборудования.
| Основные технические параметры | |
| Размеры (ДхШхВ) | 580мм x 360мм x 630мм |
| Интерфейс | Аналоговый интерфейс: 4 ввода/вывода Цифровой интерфейс: 32 ввода/вывода |
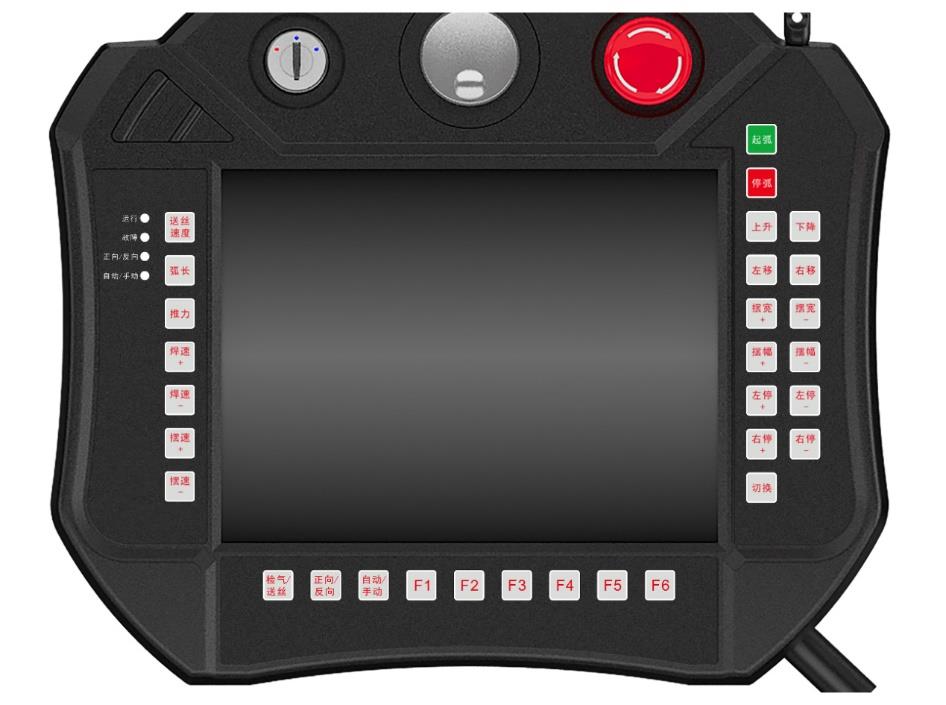
С помощью ручного пульта управления можно настроить:
| Внешние размеры | 2000 × 1700 × 2700 мм |
| Вес | 1,2 т |
| Количество двигателей | 2 |
| Мощность двигателя | 3 кВт |
| Передаточное число зубчатого редуктора | 100 |
| Модель редуктора | NMRV090 |
| Максимальная скорость передвижения | 8 м/мин |
| Высота подъема домкрата | 1 м |
| Нагрузка домкрата | 100 кг |
| Аккумуляторная батарея | 48 В, 52 А·ч |
| Время работы от батареи | 2 ч |
| Общая грузоподъемность | 300 кг |
| Степень влагозащиты | IPX4 |
Пришлите 3D-модель или чертёж. Проверим доступность швов, рабочую зону, досягаемость и предложим подходящую архитектуру SMP technik.